Control Arbitration in Defense: How Drive-by-Wire Coordinates Multiple Control Sources on a Single Vehicle Platform

For many OEMs, Tier 1 suppliers, and development service providers, the electronic integration of steering, braking, and propulsion has long been part of modern vehicle architectures. The system architecture becomes more complex as soon as multiple control sources can access the same motion functions. In defense engineering in particular, different […]
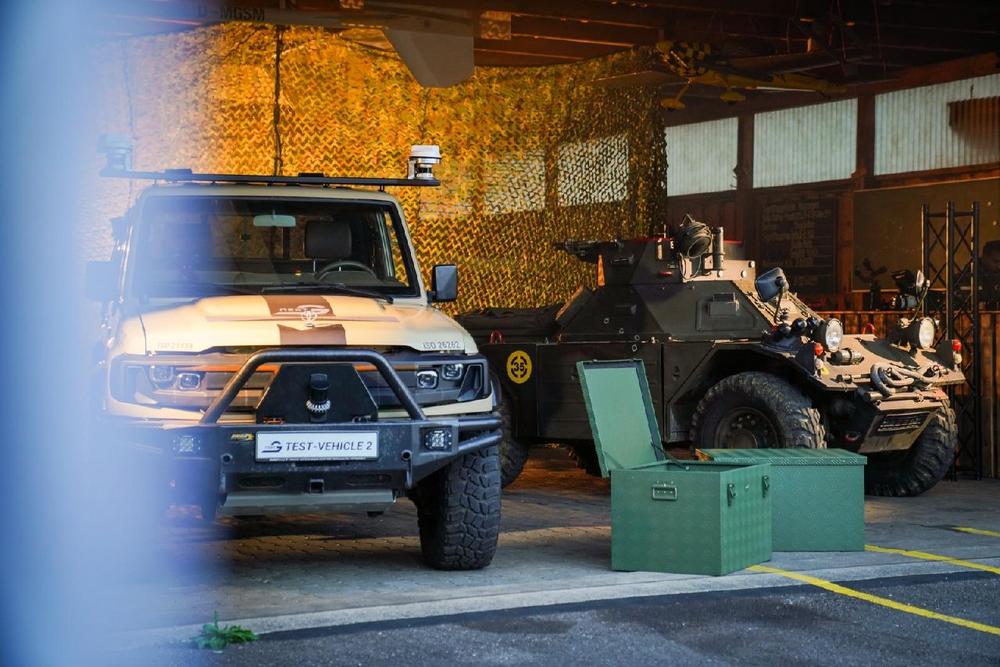
Control Arbitration in Defence: Wie Drive-by-Wire mehrere Steuerquellen auf einer Fahrzeugplattform koordiniertWenn Fahrer, Remote Operator und automa

Für viele OEMs, Tier-1-Zulieferer und Entwicklungsdienstleister ist die elektronische Anbindung von Lenkung, Bremse und Antrieb längst Teil moderner Fahrzeugarchitekturen. Komplexer wird die Systemarchitektur, sobald mehrere Steuerquellen auf dieselben Bewegungsfunktionen zugreifen können. Gerade im Defence Engineering können auf einer Plattform unterschiedliche Betriebsarten zusammenkommen: manuelles Fahren, Remote Operations – einschließlich Teleoperation –, […]

Drei Steuerquellen, eine Fahrzeugarchitektur: Wie NX NextMotion Zugriffsrechte sicher und eindeutig koordiniert

Fahrer, Remote Operator oder automatisiertes Fahrsystem: Moderne Defence-Plattformen können mehrere Steuerquellen in einer Fahrzeugarchitektur integrieren. NX NextMotion übernimmt dabei die Quellenarbitrierung und koordiniert funktionsbezogen, welche Instanz unter welchem Systemzustand auf Lenkung, Bremse oder Antrieb zugreifen darf. Das Video zeigt, warum kontrollierte Übergänge und klar geregelte Zugriffsrechte ein zentraler Bestandteil einer […]

Drive-by-Wire für heterogene Defence-Plattformen: Wie sichere Fahrzeugsteuerung über Plattformgrenzen skaliert

Defence-Plattformen machen eine Entwicklungsaufgabe besonders sichtbar, die auch OEMs, Tier-1-Zulieferer und Systemintegratoren aus anderen Fahrzeugsegmenten kennen: Unterschiedliche Fahrzeuge sollen auf gemeinsame technologische Grundlagen zurückgreifen, ohne ihre individuellen Architekturen, Aktuatorkonzepte oder Sicherheitsanforderungen zu ignorieren. Bei Drive-by-Wire wird diese Herausforderung besonders deutlich. Lenkung, Bremse und Antrieb gehören unmittelbar zur Beherrschbarkeit des Fahrzeugs. […]

Wenn digitale Befehle auf reale Fahrzeugphysik treffen

Autonome und unbemannte Defence-Plattformen müssen Bewegungsanforderungen auch dann kontrolliert umsetzen können, wenn sich die Bedingungen während einer Mission verändern. Gelände, Traktion, Steigung, Last oder Fahrzeugzustand beeinflussen, ob eine digital geplante Bewegung tatsächlich ausführbar ist. Gerade bei autonomen Konvois oder unbemannten Logistikplattformen wird diese Herausforderung deutlich: Eine identische Trajektorie kann je […]

Teleoperation mit Drive-by-Wire: Warum Fernsteuerung einen geschlossenen Fahrzeugregelkreis braucht

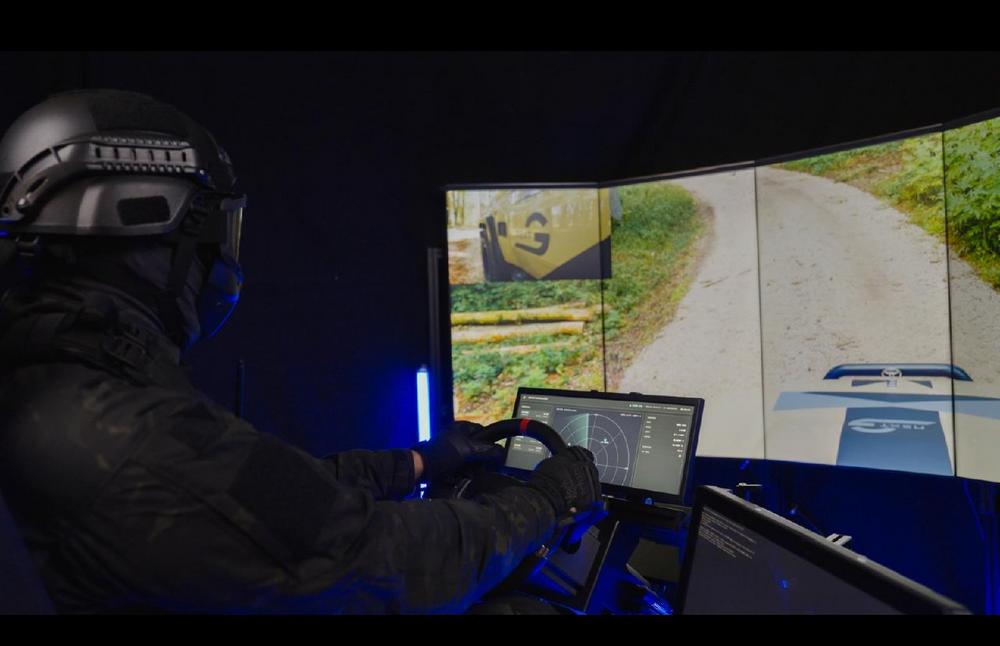
Teleoperation verschiebt den Bedienplatz aus dem Fahrzeug. Technisch verändert sich damit jedoch wesentlich mehr als der Ort, an dem ein Mensch Lenken, Bremsen oder Beschleunigen anfordert. Bei einer konventionell geführten Plattform erhält der Fahrer kontinuierlich Rückmeldungen aus dem Fahrzeug: über Lenkrad und Pedale, über Beschleunigungen, Geräusche oder die unmittelbare Reaktion […]

Defence Retrofit mit Drive-by-Wire: Wie Bestandsplattformen für digitale Fahrzeugsteuerung modernisiert werden

Militärische Fahrzeuge sind für lange Nutzungszyklen ausgelegt. Viele Plattformen bleiben über Jahrzehnte im Einsatz und werden während dieser Zeit mehrfach modernisiert. Gleichzeitig verändern sich ihre Aufgaben und damit die Anforderungen an die Fahrzeugarchitektur: Teleoperation, autonome Fahrfunktionen und vernetzte Betriebsformen setzen voraus, dass Fahrzeuge nicht nur digital kommunizieren, sondern auch digital […]

Functional Safety für Drive-by-Wire: Wie ein durchgängiger Safety Case Sicherheit von der Anforderung bis zum Betrieb nachweist

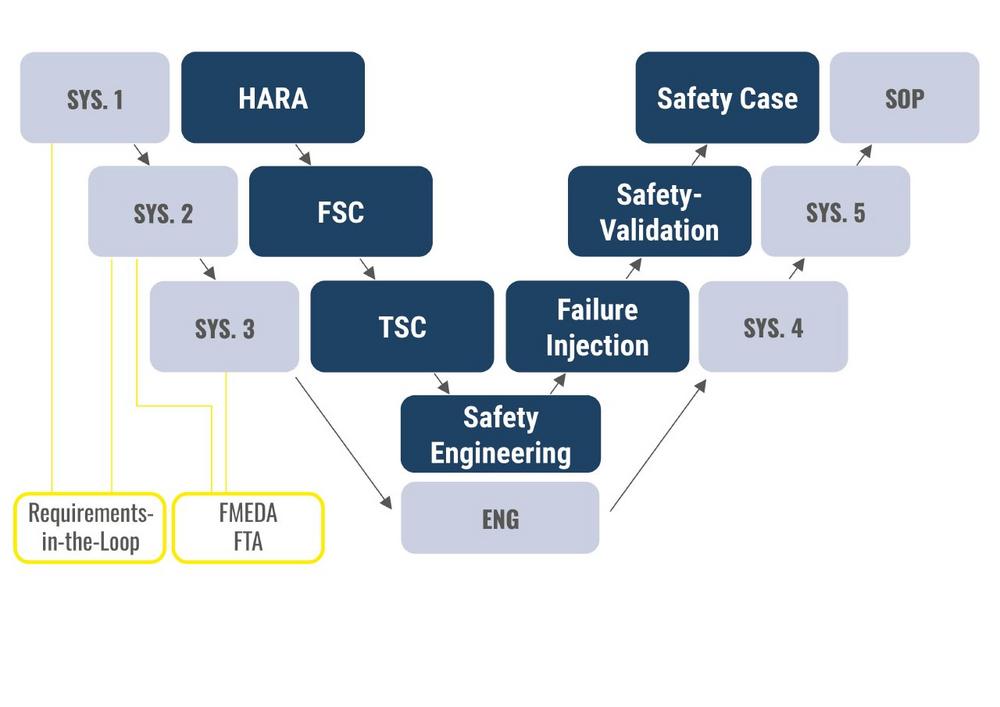
Ein sicherheitskritisches Drive-by-Wire-System kann technisch überzeugend ausgelegt sein. Für OEMs, Tier-1-Zulieferer und Systemintegratoren reicht das allein jedoch nicht aus. Funktionale Sicherheit muss nachvollziehbar nachgewiesen werden – gegenüber Gutachtern und Genehmigungsstellen ebenso wie innerhalb der eigenen Entwicklungsorganisation: Warum wurde ein Sicherheitsziel definiert? Welche Anforderungen wurden daraus abgeleitet? Wie setzt die Systemarchitektur […]

Fully Fail-Operational Drive-by-Wire: Wenn der sichere Zustand Weiterfahren heißt

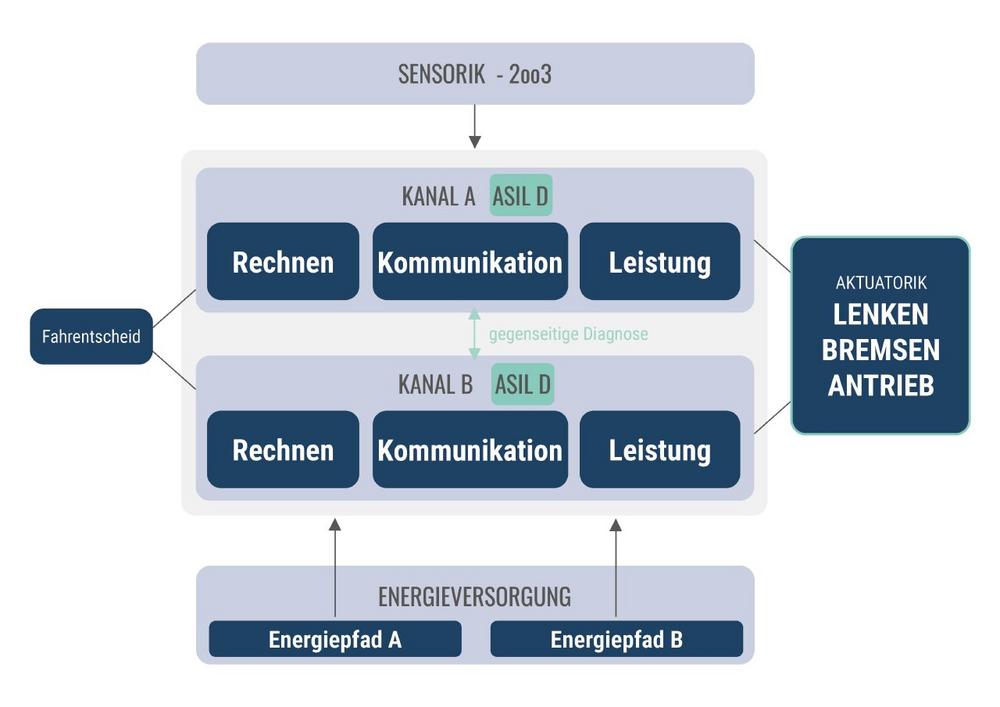
Bei klassischen Fahrzeugsystemen kann eine Sicherheitsstrategie darin bestehen, eine fehlerhafte Funktion abzuschalten und die Kontrolle an den Fahrer zurückzugeben. Doch was passiert, wenn kein Fahrer mehr als Rückfallebene zur Verfügung steht? Für autonome und teleoperierte Fahrzeuge verändert sich damit eine grundlegende Annahme der Sicherheitsarchitektur: Der sichere Zustand kann nicht mehr […]

Functional Safety für Drive-by-Wire: Wenn die strengste Anforderung den Maßstab setzt

Ein autonomes Shuttle im Stadtverkehr, ein Traktor auf dem Feld oder ein Radlader auf der Baustelle bewegen sich in unterschiedlichen Risikowelten. Entsprechend gelten unterschiedliche Normen für die funktionale Sicherheit. Was aber passiert, wenn eine Drive-by-Wire-Plattform in mehreren dieser Welten eingesetzt werden soll? Dann reicht es nicht, einzelne Normen nebeneinander zu […]