Neigungssensoren gehören zur Standardausstattung vieler mobiler Maschinen. Sie liefern Informationen für Nivellierung, Stabilisierung und Assistenzfunktionen. Die Herausforderung beginnt, wenn die Maschine selbst in Bewegung ist: Ein Sensor muss zwischen Erdbeschleunigung und den durch die Maschinenbewegung verursachten Beschleunigungen unterscheiden.
Gravitation oder Bewegung?
Die klassische Neigungsmessung nutzt die Richtung der Schwerkraft. Ein Beschleunigungssensor kann daraus die Lage gegenüber der Horizontalen bestimmen. Im Stillstand funktioniert dieses Verfahren mit hoher Genauigkeit.
Bei mobilen Maschinen überlagern sich jedoch Gravitations- und Bewegungsbeschleunigungen. Beschleunigen, Bremsen, Vibrationen oder dynamische Lastwechsel verändern das Messsignal. Eine direkte Umrechnung in einen Neigungswinkel führt zu verfälschten Ergebnissen und erfordert bei mobilen Maschinen eine dynamische Signalverarbeitung.
Sensorfusion für dynamische Neigung
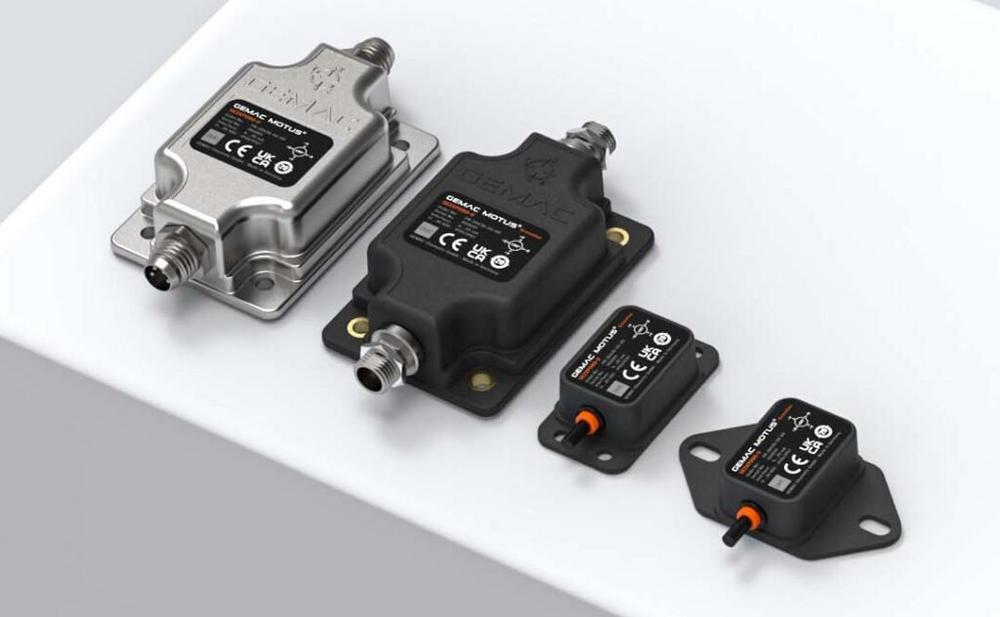
Ein Ansatz ist die Kombination mehrerer inertialer Messgrößen. Während Beschleunigungssensoren translatorische Bewegungen erfassen, liefern Gyroskope Informationen über die Drehrate. Durch die gemeinsame Auswertung lässt sich die Orientierung auch unter dynamischen Bedingungen bestimmen. Genau hier setzt der GEMAC MOTUS an: Ein Sensorfusionsalgorithmus kombiniert die sechs Messgrößen aus Beschleunigung und Drehrate. Der Enhanced Kalman Filter berücksichtigt die Systemdynamik und unterdrückt externe Beschleunigungen. Dadurch bleibt die Orientierung auch bei Bewegung und wechselnden Belastungen stabil. Die 3D-basierte Messung erfasst zudem räumliche Bewegungen und kompensiert Querempfindlichkeiten.
Sensorik, die sich der Maschine anpasst
Die MOTUS-Familie ist auf unterschiedliche Anforderungen mobiler Maschinen ausgelegt. Je nach Anwendung stehen statische und dynamische Neigungssensoren sowie IMUs für die 6-Achs-Erfassung zur Verfügung.
Ein entscheidender Vorteil ist die individuelle Anpassbarkeit: Sensorparameter, Filter und Einbaulage lassen sich an das Bewegungsprofil der Maschine anpassen. So entsteht eine auf Vibrationen, Dynamik und Reaktionsverhalten abgestimmte Sensorik statt einer Standardlösung. Das reduziert Integrationsaufwand und verbessert die Messqualität im realen Einsatz.
Entscheidend ist die Anwendung
Die Auswahl eines Sensors sollte nicht allein anhand der Winkelgenauigkeit erfolgen. Entscheidend sind ebenso Bewegungsprofil, Vibrationen, Messbereich, Dynamik und Reaktionszeit. Auch Einbaulage, Signalverarbeitung und Parametrierung beeinflussen das Messergebnis. Je dynamischer das System, desto wichtiger ist die Verarbeitung der Rohdaten. Leistungsfähige inertiale Sensorik entsteht durch das Zusammenspiel von Sensorfusion, intelligenter Filterung und einer auf die Maschine abgestimmten Konfiguration.
GEMAC Chemnitz GmbH
Zwickauer Str. 227
09116 Chemnitz
Telefon: +49 (371) 3377-0
Telefax: +49 (371) 3377272
https://gemac-chemnitz.com
Marketing / Öffentlichkeitsarbeit
Telefon: +49 (371) 3377-220
Fax: +49 (371) 3377-199
E-Mail: anton@gemac-chemnitz.de
